Фото: із відкритих джерел
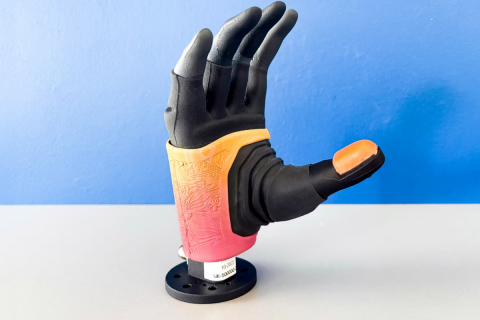
Розробка Touchlab додає роботам тактильне «відчуття» — сенсори фіксують тиск, рух і початок ковзання, щоб машина могла майже в реальному часі коригувати силу захвату під час роботи з крихкою продукцією.
Про це повідомляє сайт Аграрії разом з посиланням на Hortidaily.
Роботи для збирання та сортування фруктів і ягід можуть отримати більш надійний інструмент для роботи з делікатною продукцією — електронну «шкіру», здатну відстежувати зміни тиску, руху та незначного зсуву об’єкта в захваті. Рішення, про яке повідомляє HortiDaily, розробила компанія Touchlab.
Сенсорний матеріал перетворює ці зміни на сигнали, які машина може інтерпретувати та використовувати для коригування хвату майже в реальному часі. Це важливо для операцій, де надмірне зусилля призводить до пошкоджень, а недостатнє — до вислизання плоду.
Як працює сенсор
У матеріалі використано ефект квантового тунелювання. Зміни тиску на поверхні змінюють електричний сигнал, який можна вимірювати з високою точністю. На основі цих даних робот здатен визначати не лише силу, яку прикладає, а й те, чи починає об’єкт зміщуватися та в якому напрямку.
Чому цього не вистачає «лише камері»
У матеріалі зазначається, що тактильні сенсори доповнюють комп’ютерний зір, на який зазвичай спираються роботи. Камера може знайти, наприклад, полуницю, але сама по собі не дає інформації про те, з якою силою її потрібно утримувати без пошкодження, або про ризик ковзання під час перенесення.
Де вже застосовують і що планують далі
Touchlab повідомляє, що вже продає тактильні компоненти комерційно та інтегрувала свою технологію TACTO у роботизовані руки, виготовлені, зокрема, компаніями Shadow Robot і Tesollo. Також компанія працює над тим, щоб збільшувати площу поверхні роботів, оснащених такими сенсорами, виходячи за межі лише кінчиків пальців.
Водночас розвиток підходу піднімає питання довговічності, вартості та керування даними. Зокрема, Touchlab працює над обробкою частини даних безпосередньо на роботі — це має пришвидшити реакцію та зменшити потребу в постійному передаванні всього потоку сенсорних даних.
Заявлена мета — масштабувати такі сенсори на дедалі більшу площу поверхні роботів і зробити «дотик» стандартною можливістю для машин, що працюють із крихкими об’єктами, зокрема плодоовочевою продукцією.