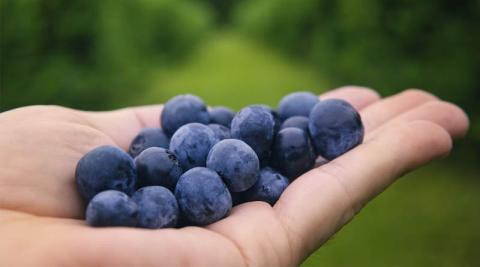
Інженери Georgia Tech разом із дослідниками з Університету Джорджії та Університету Флориди провели польові випробування роботизованої системи CLASP, призначеної для збирання лохини гронами. У 25 спробах система продемонструвала 92% успішних захоплень, проте автори наголошують: це скоріше демонстрація здійсненності, ніж статистично надійна оцінка. Про це повідомляє сайт Аграрії разом з посиланням на сайт Global Agriculture.
Команда інженерів Georgia Institute of Technology (Georgia Tech) у співпраці з дослідниками з University of Georgia та University of Florida створила й протестувала в реальних польових умовах роботизовану систему CLASP, яка збирає лохину не поодинокими ягодами, а цілими гронами. Проєкт описано в препринті, розміщеному 16 вересня на arXiv; робота ще не пройшла рецензування, тож результати варто сприймати як попередні, хоча й перевірені в полі.
У матеріалі зазначено, що для лохини свіжого ринку (fresh-market), яку продають цілою в упаковках, критично важливі делікатність і вибірковість збирання: пошкоджені або недозрілі ягоди втрачають товарну цінність. Саме тому механічне збирання, яке часто базується на струшуванні куща, здебільшого застосовують для сировини на переробку, тоді як свіжий ринок переважно залишається ручним — і дедалі дорожчим через дефіцит робочої сили.
Як працює підхід «гроно замість ягоди»
На відміну від багатьох попередніх роботів, які намагаються розпізнавати й захоплювати окремі ягоди, команда Georgia Tech зробила ставку на збирання гронами. Ключовий елемент системи — м’який грипер Soft Active Rolling-Band Gripper: він використовує два незалежно приводні силіконові ремені, які обгортають гроно та обертаються, створюючи сталу тягу для відокремлення стиглих ягід.
Інженерна логіка рішення спирається на різницю зусилля відриву залежно від стиглості. За даними авторів, стиглі ягоди в середньому відокремлюються за сили 0,66 Н, тоді як недозрілі потребують 2,47 Н (приблизно вчетверо більше). Налаштовуючи ремені так, щоб прикладена сила була між цими порогами, грипер має відривати стиглі ягоди, залишаючи зелені на кущі — без окремого датчика сили. Оцінку прикладеної сили система робить за струмом, який споживають двигуни.
Навігація, зір і результати польових випробувань
Грипер встановлено на роботизованій руці з шістьма ступенями свободи. Для наведення використовують дві камери: ширококутна камера, розміщена поза рукою, спочатку знаходить потенційні грона, а камера, інтегрована в грипер, забезпечує точніше позиціювання під час підведення до цілі. Модель машинного зору, як зазначено в препринті, навчали на зображеннях, зібраних протягом чотирьох сезонів (2023–2026), щоб класифікувати грона як стиглі або нестиглі.
У польових тестах система досягла 92% успішних захоплень у 25 спробах. Автори підкреслюють, що за такого обсягу вибірки це радше демонстрація здійсненності, ніж надійний показник стабільності. Обидві невдалі спроби, за описом, були пов’язані з помилками позиціювання руки та камери, а не з роботою самого грипера.
Окремо від етапів навігації та позиціювання грипер збирав у темпі 32 ягоди за хвилину. Для порівняння в матеріалі наведено орієнтир: досвідчений збирач вручну — близько 55 ягід за хвилину (тобто приблизно 58% від ручної швидкості).
Також у роботі згадується, що механічно зібрані ягоди в тесті-заміннику на твердість (firmness proxy test) виявилися «трохи м’якшими» за зібрані вручну; різницю оцінили у 15%. Автори припускають, що це може частково пояснюватися малим обсягом вибірки, а не обов’язково пошкодженням від грипера.
Що виявилося вузьким місцем
Окремий виклик, який детально описано в препринті, — видимість грон у щільній кроні. Під час аналізу з однієї фіксованої позиції ширококутної камери робот «бачив» лише 40% грон у тестовому наметі рослин, тоді як решта були закриті листям і пагонами. Це підкреслює, що для роботизованого збирання в природно щільних насадженнях проблема «зору» та доступу може бути не менш складною, ніж сам механізм захоплення.
Що це може означати для виробництва
У публікації наголошується, що комерційна версія подібного рішення, ймовірно, ще за роки від впровадження. Водночас підхід зі збиранням на рівні грона може бути цікавим для виробників і постачальників автоматизації в сегменті делікатних ягід свіжого ринку, де ручна праця дорожчає та стає дефіцитною.
Технічні характеристики та параметри
| Параметр | Значення |
|---|---|
| Система | CLASP (робот для збирання лохини гронами) |
| Грипер | Soft Active Rolling-Band Gripper |
| Принцип захоплення | Два незалежно приводні силіконові ремені, що обгортають гроно та обертаються, створюючи тягу |
| Пороги зусилля відриву (середні значення) | Стиглі ягоди — 0,66 Н; недозрілі — 2,47 Н |
| Оцінка прикладеної сили | За струмом, який споживають двигуни (без окремого датчика сили) |
| Маніпулятор | Роботизована рука з шістьма ступенями свободи |
| Сенсори/зір | Дві камери (ширококутна для пошуку цілей + камера в грипері для точного наведення) |
| Навчальні дані для моделі зору | Зображення за 4 сезони (2023–2026) для класифікації грон як стиглих/нестиглих |
| Польові випробування | 92% успішних захоплень у 25 спробах; 2 невдачі пов’язані з позиціюванням |
| Продуктивність грипера (без навігації/позиціювання) | 32 ягоди/хв; орієнтир ручного збирання — ~55 ягоди/хв |
| Видимість грон для ширококутної камери з однієї позиції | 40% у тестовій кроні |
| Твердість (proxy) | Механічно зібрані ягоди були м’якшими на 15% порівняно з ручним збиранням (зауважено можливий вплив малого зразка) |