Фото: із відкритих джерел
Інженер Університету Невади в Ріно отримав п’ятирічний грант NSF CAREER на створення роботизованої системи, що поєднує аерозйомку з даними наземних роверів. Мета — точніше оцінювати стан рослин і зменшувати зайві внесення добрив та ЗЗР.
Про це повідомляє сайт Аграрії разом з посиланням на сайт Global Agriculture.
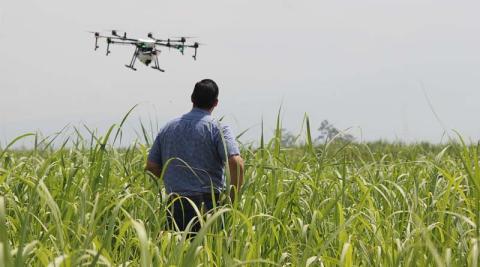
Інженер Університету Невади в Ріно (США) Парікшит Майні отримав федеральне фінансування на п’ятирічний проєкт зі створення роботизованої системи для точного землеробства, яка працюватиме як «команда» з повітряних дронів і наземних роверів. Як зазначено в матеріалі Global Agriculture, Національний науковий фонд США (NSF) надав досліднику грант CAREER у розмірі 618 201 долар США (рішення датоване 5 серпня 2026 року).
Проєкт має назву From Fields to Decisions: Planning and Sensing Cooperative Teams of Air and Ground Robots in Precision Agriculture. Його ідея — закрити прогалину в польовому зборі даних: дрони швидко оглядають великі площі зверху та фіксують «плями» стресу чи зміни забарвлення, але не бачать того, що відбувається нижче пологу. Натомість наземні платформи, рухаючись міжряддями, можуть знімати стебла, листя та плоди з бокового ракурсу — те, що повітряна зйомка часто пропускає. Система має об’єднувати ці два типи спостережень в одну оцінку стану рослин.
Що саме намагаються вирішити в полі
У фокусі розробки — так званий «операційний трикутник» проблем: обмеження батарей, ненадійний бездротовий зв’язок і непередбачуваність завдань у реальних умовах. У матеріалі наголошується, що в віддалених господарствах, зокрема в посушливих регіонах, зв’язок може бути нестабільним, а час польоту дронів обмежений ємністю акумуляторів.
Один із закладених у концепцію підходів — можливість для дрона приземлятися на наземний ровер і стикуватися з ним для підзарядки під час місії. Це має подовжити тривалість обстеження без потреби в ручній заміні батарей або поверненні апарата.
Також передбачається розробка алгоритмів планування та сенсингу, які дозволять системі адаптуватися в реальному часі: якщо дрон втрачає сигнал або ровер натрапляє на перешкоди (нерівний рельєф чи щільна рослинність), завдання мають перерозподілятися між машинами, щоб обстеження не зупинялося. У публікації підкреслюється, що така децентралізована координація складніша за керування одним роботом, адже кожен учасник «команди» ухвалює рішення за неповної інформації про дії партнера.
Що це може дати агровиробнику
Очікуваний практичний ефект, за описом проєкту, — точніше управління ресурсами. Коли господарство має більш надійні дані про те, де саме в полі є стрес від нестачі води, дефіциту елементів живлення або тиску шкідників, а де рослини в нормі, можна вносити добрива, воду чи засоби захисту лише там, де це потрібно, а не рівномірно по всій площі. У матеріалі зазначено, що поєднання повітряних і наземних даних має зробити такі рішення надійнішими, ніж використання лише дронів.
Окремо вказано, що напрацювання з координації роботів планують застосовувати й поза агросектором — для інспекції інфраструктури, реагування на надзвичайні ситуації та інших сценаріїв, де техніка працює з обмеженим живленням і нестабільним зв’язком. Грант CAREER також передбачає освітню складову: дослідник планує залучати студентські команди та програми робототехніки 4-H у Неваді.