Фото: із відкритих джерел
У Іспанії розробляють автономного робота для овочевих культур, який за допомогою комп’ютерного зору та ШІ визначає бур’яни й видаляє їх роботизованою рукою. Компанія також тестує прототипи для роботизації збирання врожаю в теплицях.
Про це повідомляє сайт Аграрії разом з посиланням на Hortidaily.
Дефіцит стабільної робочої сили, старіння фермерського населення та тиск на скорочення використання ресурсів підштовхують іспанське сільське господарство до активнішого впровадження робототехніки. На цьому тлі з’являються машини, здатні виконувати дедалі більш спеціалізовані операції з догляду за культурами.
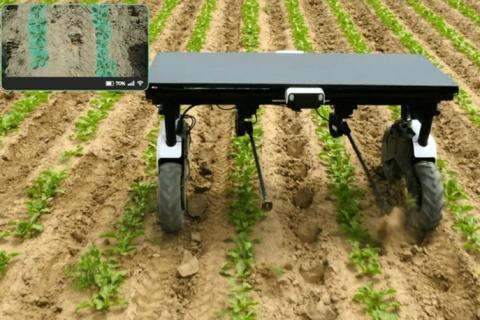
Один із таких прикладів — автономний агроробот компанії Botmotics для використання в овочівництві. За описом розробників, машина ідентифікує бур’яни за допомогою штучного інтелекту та комп’ютерного зору і видаляє їх без застосування гербіцидів та без використання викопного палива.
Робот використовує камеру для розпізнавання рослинності та роботизовану руку для дії по виявлених рослинах. Навігаційна система дає змогу пересуватися полем, відстежувати своє місцеположення та повертатися до точок заряджання, коли батарея потребує поповнення.
Технічні характеристики та параметри
- Призначення: робота в плодоовочевих (horticultural) культурах; видалення бур’янів у посівах/насадженнях.
- Розпізнавання: камера + комп’ютерний зір; ШІ на основі нейромережі.
- Навчання моделі: приблизно 105 000 зображень бур’янів і культурних рослин (за словами CEO Botmotics Алехандро Фернандеса).
- Виконавчий механізм: роботизована рука для видалення виявлених бур’янів.
- Навігація: система, що забезпечує рух по ділянці, позиціювання та повернення до зарядних точок.
- Хімічне навантаження: заявлено, що робота виконується без гербіцидів.
- Енергетика: заявлено, що машина не використовує викопне паливо; передбачене повернення на заряджання при розрядженні батареї.
Проєкт, за даними компанії, розвивають близько двох років. CEO Botmotics Алехандро Фернандес стверджує, що система розпізнавання навчається відрізняти рослини, які потрібно видаляти, від культурних у межах овочевої ділянки.
«Ми змогли розробити робота, здатного ідентифікувати бур’яни серед овочевих культур і видаляти їх роботизованою рукою», — зазначає Алехандро Фернандес.
У компанії також описують перехід від простої автоматизації до підходу, який називають «операційним інтелектом»: коли сенсори збирають дані, ШІ-«шар» їх обробляє, а робот ухвалює операційне рішення. Як приклад Фернандес наводить сценарій, у якому машина може враховувати дані сенсорів опадів і швидкості вітру разом із погодною інформацією, щоб визначити, чи варто виходити на роботу.
«Ми інструментуємо все, щоб робот міг ухвалювати власні рішення», — каже Фернандес.
Фокус на тепличні регіони та прототипи для збирання
Botmotics повідомляє про роботу над новими прототипами, орієнтованими на збирання врожаю в теплицях. Частину уваги компанія спрямовує на інтенсивні регіони вирощування в Іспанії — Мурсію та Альмерію. Серед ідей, які згадуються як такі, що перебувають у розробці, — використання гнучких сонячних панелей на зовнішній частині теплиць для поєднання генерації енергії та внутрішньої автоматизації разом із роботами.
За словами Фернандеса, нові прототипи для збирання вже тестують у теплиці в районі Гранади. Компанія пов’язує інтерес до роботизації збирання з прагненням зменшити залежність від кваліфікованої праці, яка, за оцінкою співрозмовника, стає дефіцитнішою та дорожчою.
«…ми зробили крок до пошуку інвесторів, зацікавлених у наступній фазі технологічного розвитку інтенсивного землеробства: роботизації збирання, з метою зробити його ефективнішим і зменшити залежність від одного з найбільших витратних чинників у фермерстві — кваліфікованої робочої сили», — говорить Алехандро Фернандес.
Для виробників овочів і тепличних господарств такі рішення потенційно означають перехід частини ручних операцій (прополювання, а в перспективі — збирання) до автономних систем, які працюють на основі даних сенсорів і алгоритмів розпізнавання рослин.